産業用ロボットの器用さのベンチマーク

ロボット産業では、現実世界の自動化の課題においてロボットの器用さを測定、比較するための共通の手法が求められています。ケーブル・ハーネスの取り付けやサーバーの組み立てから、多種製品の梱包に至るまで、これらの作業には適応性、精度、信頼性が求められますが、ロボットはまだこれらを安定して実証できていません。アナログ・デバイセズ(ADI)が業界のリーダーたちとの協議を経て開発した産業用ロボットの器用さのベンチマークは、ロボットの性能を評価し、有意義な比較を可能にし、業界全体のイノベーションを加速させるための、無料でオープンソースの共有フレームワークを提供します。
ベンチマーク・エコシステム


ロボットの器用さが実際に向上しているかどうかを知る方法とは?
産業用ロボットの器用さは、アルゴリズムやセンサー、ハードウェアの改良だけでは向上しません。知覚、動作、接触、AIモデル、制御が確実に連携して機能しなければならない現実世界において、ロボットシステムの性能を評価するための測定可能な方法が必要となります。
重要なのは、ロボットが制御された実証実験の場で一度だけ課題を遂行できるかどうかではありません。重要なのは、この業界が、何十年もの間自動化が困難とされてきた産業用操作の課題について、目に見える進展を遂げているかどうかという点です。この問いに答えることが、ADIの産業用ロボットの器用さのベンチマーク・プログラムの開発の原動力となりました。
ベンチマークが重要な理由
ロボティクスが、明示的にプログラムされたシステムから、データから学習し一般化を行うシステムへと移行するにつれ、客観的な評価の重要性はますます高まっています。共通の評価基準がなければ、新しいアプローチが真に再現可能な進歩をもたらすものなのか、それとも単に限定的な状況下でのみ良好な結果を出しているだけなのかを判断するのは困難です。共通の評価基準があれば、有意義な比較が可能となり、進歩とイノベーションを導く助けとなります。
アナログ・デバイセズのテスト・ベンチ
アナログ・デバイセズの産業用ロボットの器用さのベンチマークは、大きな商業的価値があるにもかかわらず、自動化が依然として限定的である産業用タスクに着目し、その進捗を測定するための共通フレームワークを提供します。3つのテスト・ベンチが開発されました:
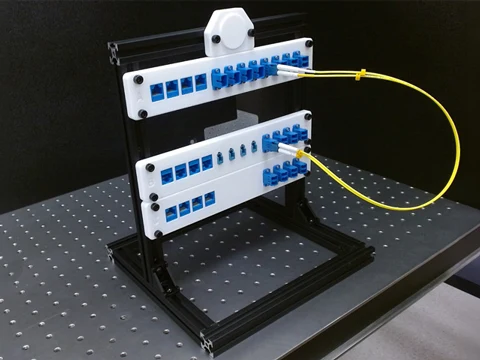
アクセスが制限され、繊細な操作とコネクタの高精度な挿入。
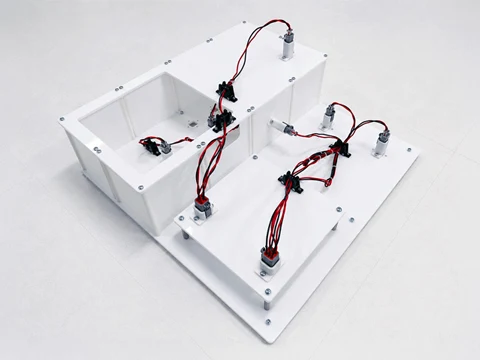
柔軟な素材、隠れたコネクタ、そして複雑な配線要件。
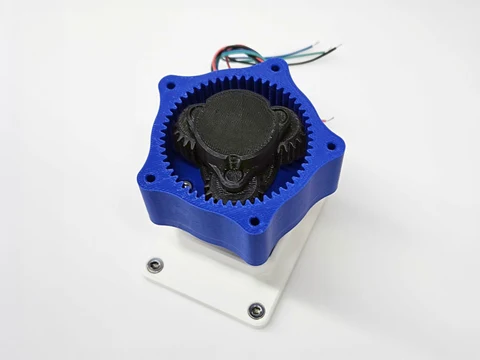
製造やメンテナンスの現場でよく見られる、微細な操作、一連の作業、および高精度な作業。
始め方
1
ダウンロード
このベンチマークの仕様書および製作用CADファイルは、ベンチマークのGitHubリポジトリから入手可能です。
2
製作
- DIY:独自のテスト・ベンチを製作するには、3Dプリンタ、レーザー・カッター、および基本的な工具が必要です。製作仕様書は一般的なCAD形式で提供されており、必要なものはすべて含まれています。
- セットを入手する:パートナーのマサチューセッツ大学ローウェル校のNERVEセンターからセットをご注文ください。
3
テスト・ベンチの課題を解決する
4
結果を共有する(近日公開予定)
robot-manipulation.orgにアクセスして、リーダーボードに結果を公開してください。